스킬드 AI S1 로봇, 단일 영상으로 새로운 작업 학습 가능
Skild AI Taps NVIDIA Physical AI to Teach Robots New Tasks From a Single Video
 NVIDIA Blog
스킬드 AI가 S1 로봇 모델을 공개하며 단일 비디오 시연만으로도 이전에 본 적 없는 복합 작업을 학습하고 수행하는 혁신적인 능력을 선보였습니다.
- 기존처럼 고정된 작업에 국한되지 않고, 재학습 없이도 비디오를 통해 새로운 의도를 이해하고 실행하는 '인컨텍스트 러닝' 방식을 사용합니다.
- 환경 변화가 잦은 공장이나 물류 창고 등 산업 현장에서 로봇의 유연성을 극대화하여, 자동화 구축 시간과 비용을 획기적으로 절감할 수 있습니다.
- 이 기술은 엔비디아의 시뮬레이션 및 AI 인프라를 기반으로 하며, 실제 산업 현장 적용을 위해서는 시스템 통합과 검증 과정이 핵심 과제입니다.
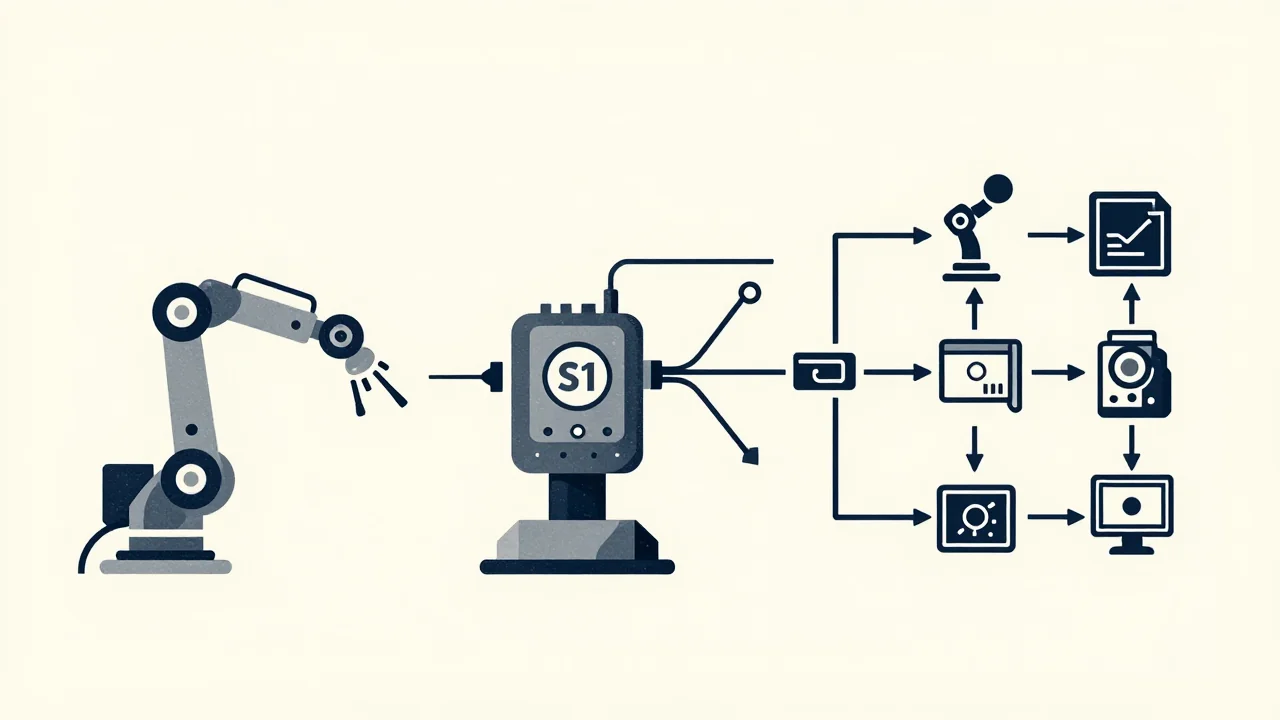
산업 현장의 로봇은 레이아웃이나 제품이 변경될 때마다 상당한 재프로그래밍이 필요하여 유연성이 떨어지는 한계가 있었습니다. Skild AI의 S1 모델은 이러한 문제를 해결하기 위해 개발되었으며, 단일 비디오 시연만으로 이전에 본 적 없는 장기 작업(long-horizon tasks)을 학습할 수 있습니다. 이 모델은 업데이트나 특정 후속 훈련 없이도 작동하는 '인컨텍스트 러닝' 방식을 사용하여 새로운 의도를 이해하고 실행합니다.
S1 로봇은 플랜트 화분 심기, 팬케이크 만들기 등 최대 10분에 달하는 생소한 작업을 수행할 수 있습니다. 작업자는 원하는 작업을 녹화하여 모델에 제공하면, S1은 이를 해석하여 재훈련 없이도 동작으로 매핑합니다. 테스트 결과, S1은 각 단계에서 약 66%의 성공률을 보였으며, 이는 유사 AI 시스템의 9%보다 높은 수치입니다. 또한, 단일 비디오 예시는 사람이 수동으로 모으는 380개의 실습 예시만큼 유용하다고 추정됩니다.
이 기술은 엔비디아와의 협력을 통해 공장 및 역동적인 운영 환경에 적용되고 있습니다. Skild와 엔비디아는 S1 브레인을 개발하며, 시뮬레이션 데이터 생성부터 모델 훈련, 실제 배포까지 전 과정을 아우릅니다. 특히 NVIDIA Omniverse나 Isaac Sim 같은 오픈 시뮬레이션 프레임워크를 활용하여 로봇의 동작을 가상 환경에서 테스트하고 검증합니다. 또한, Isaac Lab과 같은 모듈식 학습 프레임워크는 접촉이나 충돌 등 물리적 를 정확하게 모델링하여 현실-시뮬레이션 간 격차를 줄이는 데 기여합니다.
용어 풀이
- 가중치
- 학습으로 정해진 모델 내부의 숫자 값. 내려받는 모델 파일의 본체예요.
- 매개변수
- 모델이 학습하면서 조정한 내부 숫자. 개수가 많을수록 대체로 모델이 크고 무거워요.