노이즈 시점 그래프 기반 구조 복원 카메라 자세 추정
Learning Global Camera Poses from Noisy View-Graphs for Structure from Motion
 arXiv
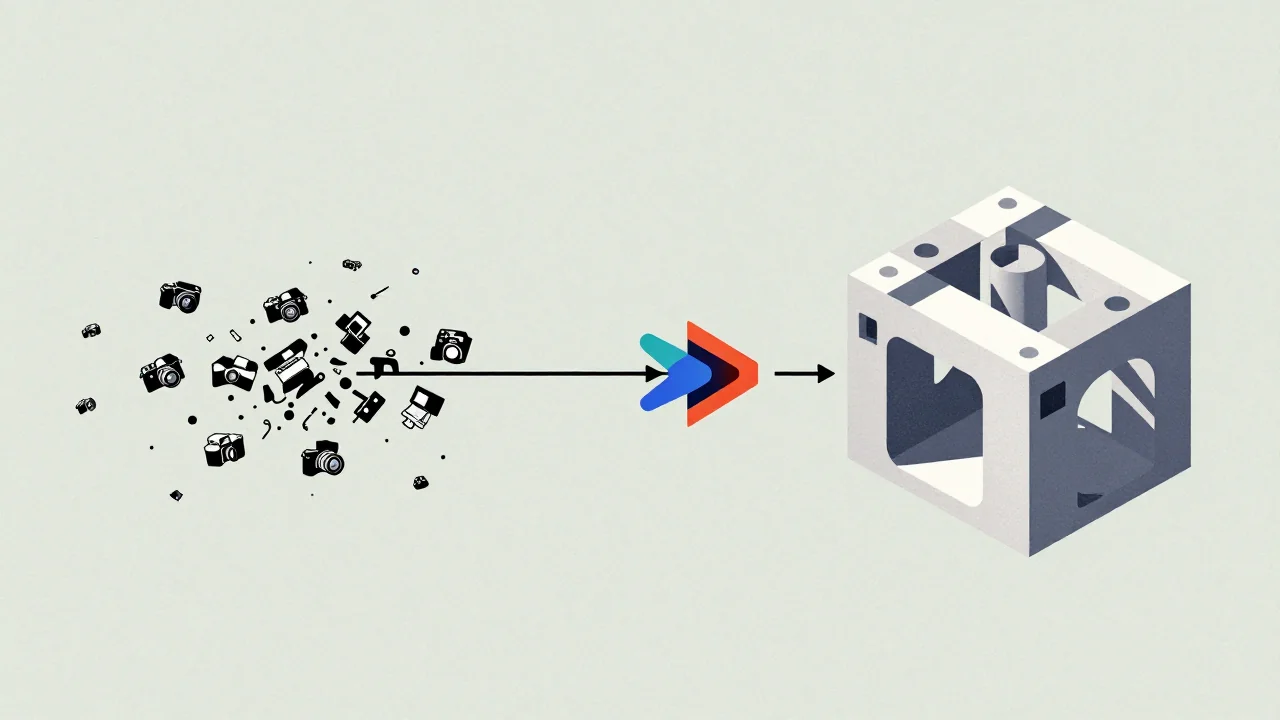
3D 재구성에 핵심적인 카메라 위치 추정(Pose Estimation)을 위해, 노이즈가 포함된 시점 그래프를 활용하는 새로운 심층 학습 기반의 구조 복원(SfM) 프레임워크가 개발되었습니다.
- 제안된 방식은 순열 등변성 GNN을 사용하여 상대적 자세 정보를 입력받고, 정답 데이터 없이 일관성 목표만으로 전역적인 카메라 외부 파라미터를 추정합니다.
- 수천 장 이상의 이미지에 확장 가능하며 그래프 밀도 변화에도 강건하고, 기존 최신 고전 방식 대비 월등히 빠르면서 높은 정확도를 제공하는 것이 핵심입니다.
- MegaDepth 등 다양한 벤치마크에서 성능을 입증했으며, 깊은 추적 기반 방법보다 우수한 회전 및 변환 정확도를 보여주어 안정성이 높습니다.
3D 재구성과 뷰 합성 파이프라인에서 핵심 단계인 카메라 자세 추정을 위해, 본 연구는 학습된 뷰-그래프 집계(view-graph aggregation)를 기반으로 하는 심층적이고 전역적인 구조 복원(SfM) 프레임워크를 제시합니다. 이 방법은 순열 등변성(permutation-equivariant), 엣지 조건부 그래프 신경망을 활용하여 노이즈가 포함된 쌍별 상대 자세 정보를 입력받고, 이를 통해 전역적으로 일관된 카메라 외부 를 출력합니다.
제안된 네트워크는 정답 데이터에 대한 지도 학습 없이 오직 상대적 자세 일관성 목표(relative-pose consistency objective)만을 이용해 훈련됩니다. 이 과정 이후에는 3D 포인트 삼각 측량과 견고한 번들 조정(robust bundle adjustment)이 수행되어 전체적인 구조 복원 과정을 완성합니다.
본 접근 방식은 효율적이며, 천 장 이상의 이미지에 확장 가능하고 그래프 밀도 변화에도 강건함을 입증했습니다. MegaDepth, 1DSfM, Strecha, BlendedMVS 등 다양한 환경에서 평가되었으며, 깊은 추적 중심 방법 대비 우수한 회전 및 변환 정확도를 달성하는 동시에, 최신 고전 파이프라인과 비교하여 훨씬 빠른 속도를 보여주었습니다.
용어 풀이
- 파라미터
- 모델이 학습하면서 조정한 내부 숫자. 개수가 많을수록 대체로 모델이 크고 무거워요.