리서치 연구
자율주행을 위한 움직임 일관성 기반 객체 탐지 및 궤적 예측 모델
MC-DeTra: Motion-Consistent Joint Object Detection and Socially-Aware Trajectory Forecasting in Bird's-Eye-View Images
 arXiv
자율주행의 핵심 과제인 객체 탐지 및 이동 경로 예측을 통합한 'MC-DeTra' 모델이 공개되어 주목받고 있습니다.
세 줄 요약
- 이 모델은 주변 교통 상황(사회적 맥락)과 과거 움직임 데이터를 활용하여 차량의 동적이고 사회적인 경로 예측 정확도를 높였습니다.
- 복잡하고 역동적인 실제 도로 환경에서 주체 간의 상호작용을 정교하게 예측함으로써 자율주행 시스템의 신뢰성을 크게 향상시킵니다.
- 가장 큰 강점은 추가된 모든 학습 손실 함수가 추론 과정에 영향을 주지 않아, 실제 운행 시 지연 없이 높은 성능을 유지한다는 점입니다.
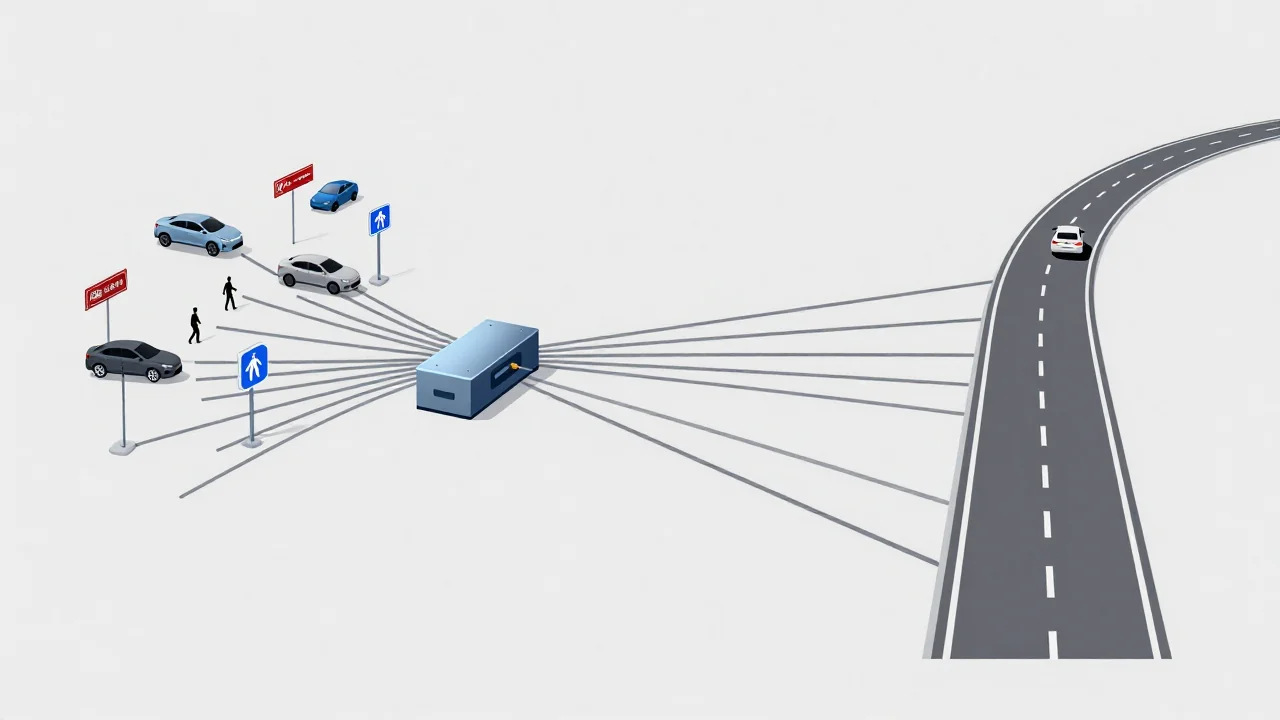
자율주행 분야에서 객체 탐지와 이동 경로 예측을 통합하는 모델은 인식과 예측 기능을 결합하여, LiDAR와 고정밀 지도에서 생성된 공유적인 버드아이뷰(BEV) 이미지를 통해 액터의 궤적을 정제하는 것을 목표로 합니다. 하지만 역동적으로 움직이는 주체의 정확한 궤적 예측이 여전히 가장 어려운 과제로 남아있습니다.
MC-DeTra는 이러한 문제를 해결하기 위해 제안된 모델로, 두 가지 주석 기반 보조 신호(각 액터의 관찰된 과거 움직임 및 주변 교통 상황 점유도)와 하나의 출력 간 일관성 제약 조건을 추가합니다. 이 메커니즘은 액터가 예측하는 헤딩을 실제 이동 방향과 정렬하도록 돕습니다.
제안된 모든 손실 함수는 학습 시에만 사용되며 추론 과정에는 영향을 주지 않아 테스트 시간 지연이 없습니다. Waymo Open Dataset에서 엄격한 탐지 조건 기반의 예측 프로토콜 하에 평가되었으며, MC-DeTra는 동적이고 사회적인 궤적 예측을 개선하는 동시에 객체 탐지 정확도를 유지하거나 향상시키는 성능을 보였습니다.