AI 에이전트 연구
CARLA 시뮬레이터 기반 모방 학습을 통한 자율주행 연구 결과
Imitation Learning for Autonomous Driving in CARLA
 arXiv
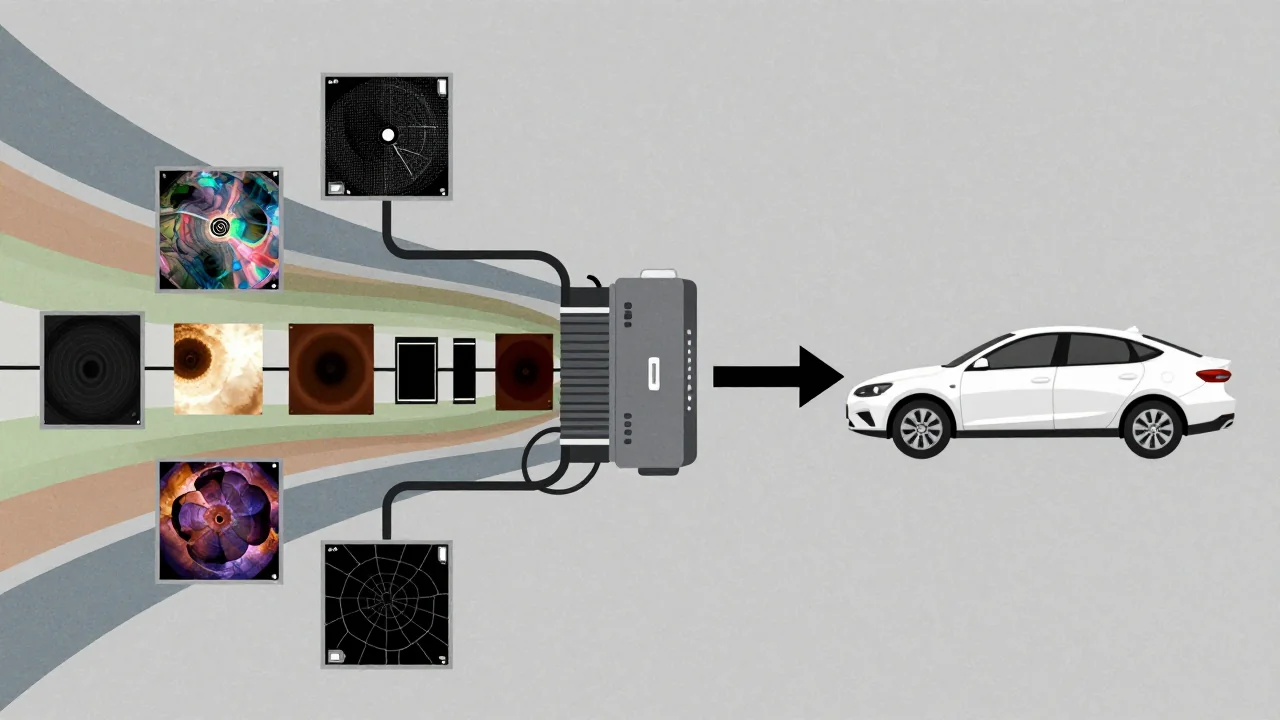
CARLA 시뮬레이터 환경에서 모방 학습(Imitation Learning)을 적용하여 자율주행 정책을 개발했습니다. 이 정책은 RGB 이미지, LiDAR 등 다중 센서 데이터를 활용해 주행 명령을 예측합니다.
세 줄 요약
- 약 3.3시간 분량의 데이터로 학습된 결과, 테스트 환경에서 장시간 충돌 없이 자율주행에 성공했으며, 구조가 다른 미지의 지역에서도 성능을 입증했습니다.
- 이는 단순한 시뮬레이션 데이터를 넘어 실제 복잡하고 예측 불가능한 도로 상황에도 높은 수준의 안정성과 일반화 능력을 확보할 수 있음을 보여줍니다.
- 다만, 연구진은 보고된 결과가 오프라인 지표와 정성적 관찰임을 명확히 구분하며, 경로 이탈 시 회복 능력에 대한 체계적인 검증이 필요하다고 밝힙니다.
본 연구는 CARLA 시뮬레이터를 활용하여 모방 학습(Imitation Learning) 기법으로 자율주행 정책을 개발했습니다. 이 정책은 RGB 이미지, LiDAR, 차량 텔레메트리 데이터 및 차선 웨이포인트를 포함한 다중 센서 데이터를 사용하며, 다섯 프레임의 히스토리를 기반으로 스로틀, 브레이크, 조향 값을 20Hz로 예측합니다. 시연 데이터는 세 단계에 걸쳐 수집되었으며, 체계적인 경로 생성 절차를 거쳤습니다.
연구진은 총 448개의 캡처에서 얻은 데이터를 바탕으로 약 3.3시간 분량의 학습 자료(236,882개 윈도우)를 사용하여 정책을 훈련했습니다. 그 결과, 해당 정책은 테스트 환경 및 별도로 확보된 경로에서도 충돌 없이 장시간 자율주행에 성공했으며, 도로 구조가 다른 미지의 CARLA 지역으로도 성능이 질적으로 전이됨을 확인했습니다.
연구팀은 보고된 결과를 오프라인 지표와 정성적 폐쇄 루프 관찰로 명확히 구분하며, 코드, 학습 체크포인트, ONNX 모델 등 관련 자료를 공개했습니다. 다만, 연구진은 경로 이탈 시의 회복 능력에 대해서는 체계적인 검증이 필요하다고 밝히고 있습니다.