로보틱스 연구
드론 매핑의 시간적 불일치 해결을 위한 영구 메모리 시스템
PerSeM: Persistent Semantic Memory for Long-Horizon Open-Vocabulary UAV Mapping
 arXiv
드론(UAV) 매핑 시 발생하는 시간적 불일치 문제를 해결하기 위해, PerSeM은 관측된 의미 정보를 영구적인 3차원 공간 메모리(voxel)에 축적하는 프레임워크입니다.
세 줄 요약
- PerSeM은 다수 기반의 메모리를 구축하고, 역사 보존적 정제 및 신뢰도 검증을 거쳐 기존 예측 대비 의미 정확도와 시간 안정성을 획기적으로 개선했습니다.
- 이 방식은 장거리 환경에서 일관성 있는 3D 지도를 구축하는 강력한 기반을 제공하며, 추가적인 학습이나 추론 없이 성능 향상이 가능하다는 점이 핵심입니다.
- 특히 PerSeM은 별도 재학습 없이도 성능을 개선하며, 불확실하거나 의미적으로 어려운 영역에서 메모리 기반의 보수적 정제가 큰 효과를 발휘합니다.
Open-vocabulary 분할은 UAV에 풍부한 의미 인식을 가능하게 하지만, 프레임별 예측 결과는 반복적인 관측이나 시점 변화가 있을 때 시간적으로 일관성을 유지하기 어렵다는 문제가 있습니다. 이에 연구진은 학습이 필요 없는(training-free) 영구적 의미 메모리 프레임워크인 PerSeM을 제안했습니다.
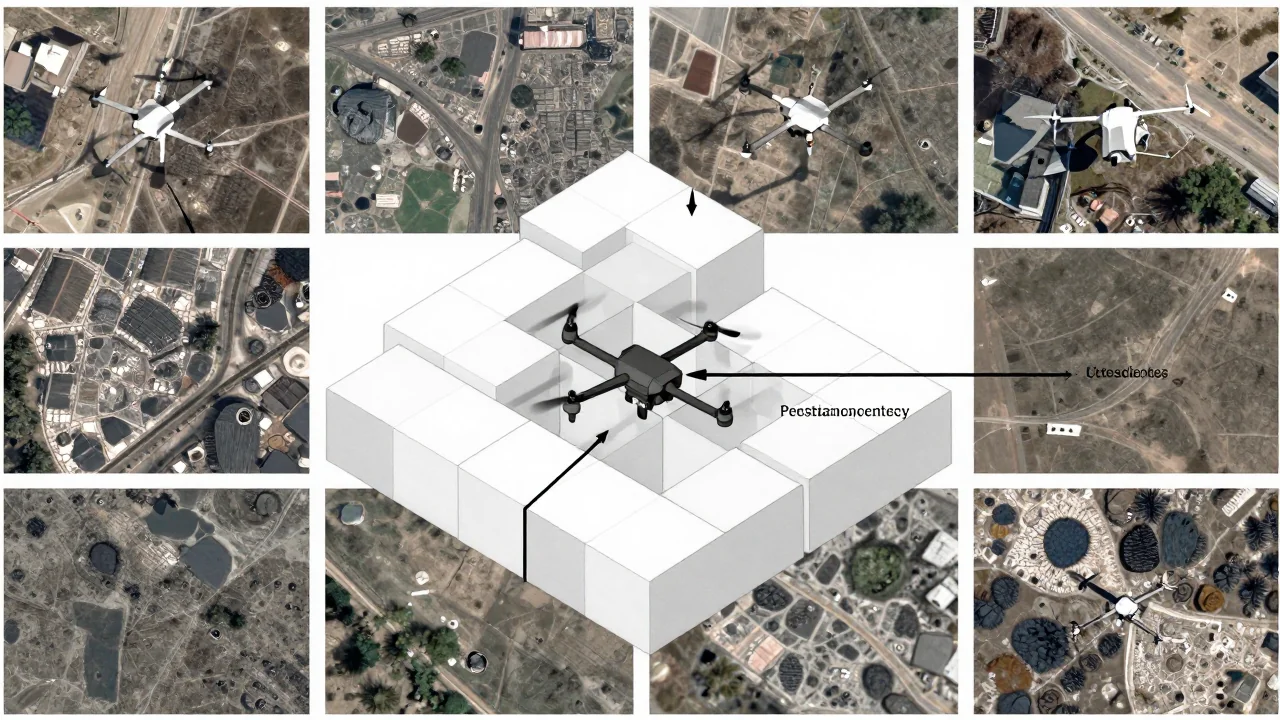
PerSeM은 각 프레임의 의미 관측 결과를 지속적인 월드 공간 복셀에 연결하여 다수 기반의 의미 메모리를 구축합니다. 이 메모리는 역사 보존적 공간 정제, 신뢰도 인식 리플레이, 그리고 문맥 안내 검증 과정을 거쳐 보수적으로 정제됩니다.
Forest 및 UAVScenes 실험 결과, 영구적인 3D 메모리 구조는 프레임별 예측 대비 의미 정확도와 시간 안정성 면에서 상당한 이점을 보여주었습니다. 특히 PerSeM은 추가 학습이나 신경망 추론 없이도 성능을 개선하며, 별도로 분석된 영역에서도 불확실하거나 의미적으로 어려운 지역에서 보수적 정제가 큰 효과를 발휘하는 것으로 나타났습니다.
용어 풀이
- 벤치마크
- 모델 성능을 같은 조건에서 비교하려고 만든 시험 문제 모음.