NATS 기반의 분산 로봇 시스템 프레임워크 Gorai
Go-based Robotics Framework built around NATS.io
 Hacker News
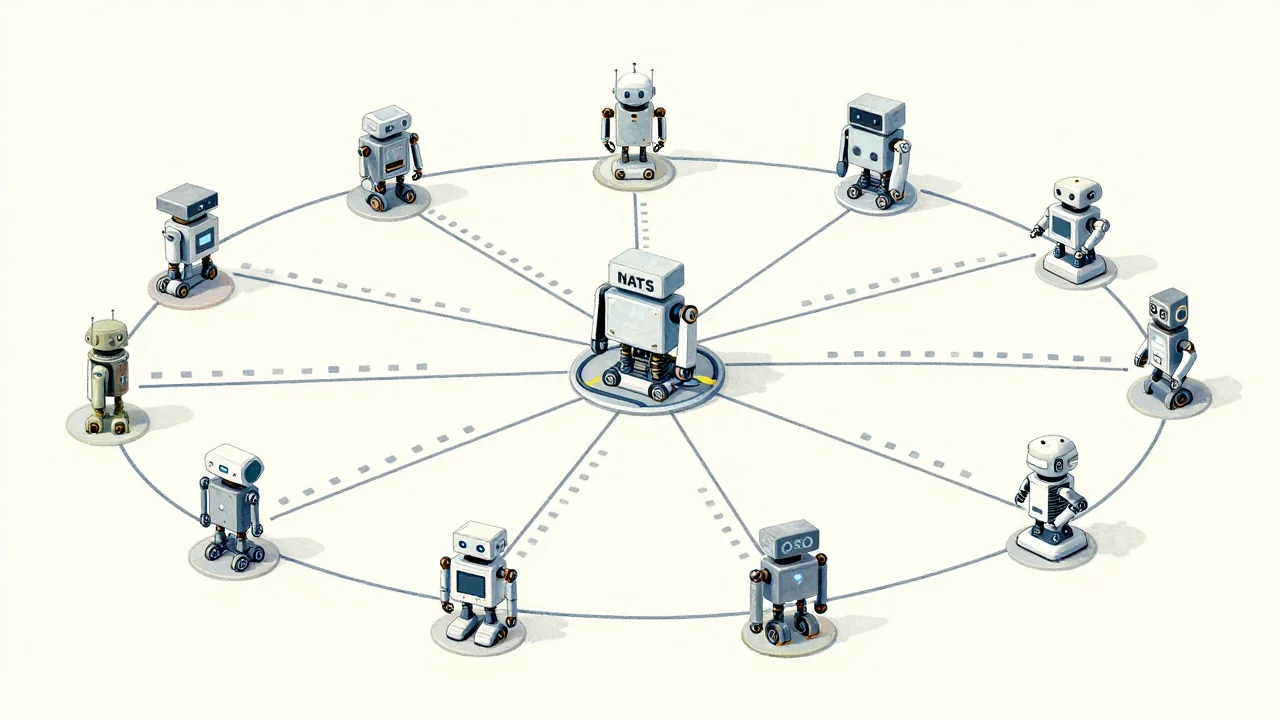
로봇 플랫폼 'Gorai'는 NATS 통신망을 기반으로 로봇 시스템을 분산 소프트웨어처럼 설계하고 구동하는 프레임워크입니다.
- 물리적으로 떨어진 여러 장치들을 이름 기반으로 통합하여 하나의 '복합 로봇'을 구성하며, 모든 것이 단일 바이너리로 배포됩니다.
- 하드웨어 제어보다 자율 행동과 시스템 오케스트레이션에 집중하는 소프트웨어 개발자 및 AI 엔지니어에게 최적화되어 있습니다.
- Go 언어를 기반으로 빠르고 접근성이 높지만, 학계 표준이나 대규모 레거시 시스템은 여전히 ROS 2를 고려해야 합니다.
Gorai는 로봇을 본질적으로 분산 시스템으로 간주하고, 모든 센서와 액추에이터를 NATS 메시 상의 서비스로 구축하는 플랫폼입니다. 이 아키텍처는 클라우드 환경에서 신뢰성 높은 시스템을 구축하는 원칙—서비스 디스커버리, 위치 투명성, 상태 확인 등—을 로봇 공학에 적용합니다. 이를 통해 장치들은 런타임에 발견되고 이름으로 주소 지정되어, 물리적 배선 없이도 복잡한 네트워크를 구성할 수 있습니다.
이 프레임워크는 NATS Capability Protocol(NCP)을 활용하여 가 환경을 인식하고 변화시킬 수 있는 '역량 모델'을 제공하며, 이 과정에서 별도의 서버가 필요 없습니다. 또한, 역량이 위치가 아닌 이름으로 주소 지정되므로, 로버, 드론, 센서 마스트 등 여러 물리적 장치들이 런타임에 결합되어 하나의 논리적인 '복합 로봇(Composite Robot)'을 구성할 수 있다는 것이 핵심입니다.
개발 측면에서 Gorai는 Go 언어를 기반으로 하며, 모든 컴포넌트가 단일 정적 바이너리로 컴파일됩니다. 개발자는 `gorai` CLI라는 운영 도구를 사용하여 설정 유효성 검사(`validate`), 실행 환경 시뮬레이션(`run`), 크로스 컴파일 및 패키징(`build`) 등의 작업을 수행할 수 있습니다. 이 과정은 복잡한 빌드 과정을 단순화하여 소프트웨어 엔지니어의 생산성을 높입니다.
컴포넌트 관리는 Go 모듈을 활용하는 Caddy 모델을 따르며, `main.go`의 빈 임포트 목록이 구성 요소 매니페스트 역할을 합니다. Gorai는 하드웨어 제어보다 자율 행동과 시스템 오케스트레이션에 중점을 두어 소프트웨어 개발자 및 AI/ML 엔지니어에게 적합하며, 이를 통해 프로슈머급 로봇 플랫폼을 목표로 하고 있습니다.
용어 풀이
- 에이전트
- 목표를 받으면 스스로 계획을 세우고 도구를 써서 여러 단계의 작업을 해내는 AI.